1 引言
随着交通强国战略的深入实施,我国基础设施建设正向西部艰险山区延伸,复杂地质条件下的特长、深埋及高地应力隧道日益增多。因地质适应性强、断面灵活、成本较低,钻爆法仍是当前及未来相当长时期内山岭隧道建设的主流工法[1]。然而,传统钻爆法施工长期面临作业环境恶劣、劳动强度大、安全风险高以及施工质量过度依赖人工经验等严峻挑战。随着工业4.0与人工智能(AI)技术的快速发展,钻爆法隧道施工由机械化向数字化、智能化转型,已成为行业发展的必然趋势[2]。
传统钻爆法施工可视为“灰箱”系统,涉及的多因素耦合机理尚未得到充分揭示,其施工痛点主要体现在3个维度:(1)地质感知的滞后性。传统的掌子面地质素描主要依靠人工手绘与经验判断,主观性强、效率低、数字化程度差,难以实时指导下一循环的施工决策[3]。(2)钻爆设计的经验依赖性:爆破参数(如炮孔布置、装药量)的设计多基于工程类比法,难以适应岩体内部复杂的非线性特征,常导致超欠挖严重或爆破振动超标。这不仅增加了支护成本,还威胁到周边建筑物的安全[4]。(3)安全风险的耦合演化难以被有效建模:钻爆法施工事故常由地质变化、操作失误、设备故障等因素诱发,并通过复杂耦合作用形成事故链。传统分析方法对这类耦合关系刻画不足,导致风险评估与预警决策缺乏数据驱动支撑[5]。
针对上述问题,学术界与工程界围绕爆破开挖智能化方面开展了大量探索。爆破开挖智能化的核心在于利用人工智能、物联网、大数据与数字孪生等技术,构建“感知—预测—优化—反馈”的闭环体系[6],如图1所示。计算机视觉技术已被广泛应用于掌子面节理裂隙的自动提取与围岩智能分级,提升了地质编录的效率与客观性[7,8]。同时,机器学习算法也被用于爆破振动预测、超欠挖控制、渣石块度评价及钻爆参数优化,推动了爆破开挖决策由经验驱动向数据驱动转变[9,10]。数字孪生技术可连接现场感知、虚拟模型与施工反馈,为爆破开挖循环的实时映射、动态推演和闭环调控提供支撑[11,12]。
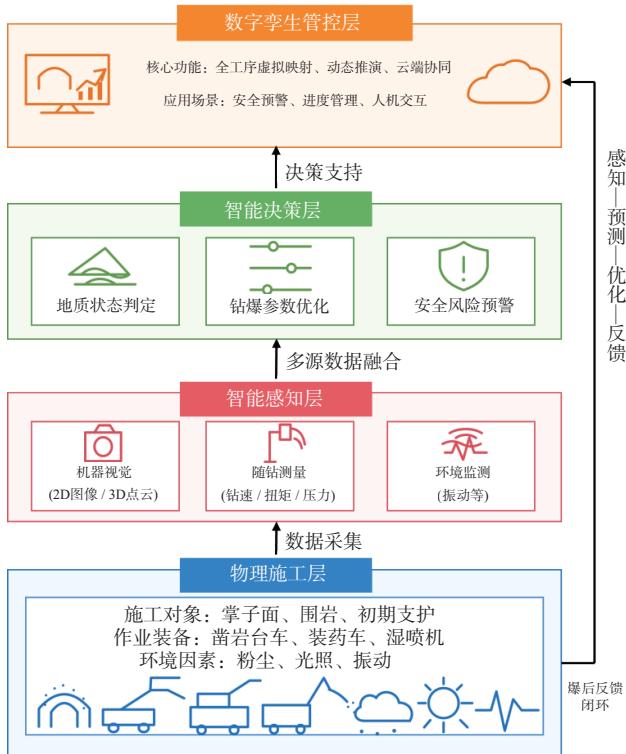
图 1 钻爆法隧道爆破开挖系统架构
尽管现有研究在单一技术点上取得了显著进展,但相关工作多集中于掌子面图像识别、爆破振动预测或超欠挖评价等局部环节,针对爆破开挖过程中“地质感知—参数设计—爆后评价—反馈优化”技术链条的系统性梳理仍显不足。鉴于此,本文针对钻爆法隧道的爆破开挖环节,重点综述人工智能在地质感知、钻爆参数智能预测与优化、爆后质量评价及面向开挖循环的数字孪生反馈控制中的应用。首先,分析基于机器视觉、三维点云与随钻测量数据的地质特征智能感知方法,并进一步讨论感知信息处理与地质状态判定。其次,重点阐述基于机器学习的爆破参数智能预测与优化策略,补充分析爆破后超欠挖精准识别和渣石块度评价在参数反馈中的作用。随后,探讨面向爆破开挖循环的数字孪生模型构建、监测反馈与安全管控应用。最后,总结当前技术面临的挑战,并对未来的发展方向进行展望。
2
隧道地质信息的智能感知与重构
地质信息的精准量化获取是实现隧道爆破开挖的前提。传统人工编录效率低且主观性强,难以支撑智能化施工需求。当前,隧道地质信息感知主要形成了两类技术路径:一是基于机器视觉的非接触式感知,用于掌子面特征的自动参数化;二是基于随钻测量(MWD)的过程感知,通过钻进数据反演岩体内部状态,为围岩分级与施工参数调整提供依据。
2.1
基于机器视觉的掌子面地质特征识别
计算机视觉凭借非接触、高效的优势,已被广泛应用于掌子面节理裂隙自动提取。目前,相关研究主要聚焦于二维图像与深度学习的融合。
早期的研究多采用传统的数字图像处理技术,遵循图像预处理、节理裂隙分割、骨架提取的技术路线。然而,在隧道光照不均、粉尘和水雾干扰等复杂环境下,这类方法容易失效。因此,基于CNN的深度学习方法逐渐成为主流。陈志新等[3]指出特征降维与深度学习结合可提升复杂背景下的识别率,其典型技术路线如图2所示。张运波等[7]提出的基于CNN的方法则在保证精度的同时提高了计算效率。
在具体算法上, 目标检测与语义分割模型表现尤为突出。Lei 等 [13] 通过增强 Mask R-CNN 优化特征提取,
显著提升了对微小及粘连裂隙的捕捉能力。此外, Zhang 等 [14] 提出了基于 YOLOv8 的隧道缺陷检测与分割轻量化模型,
具备实时检测与分割的工程应用潜力。Mehrishal 等 [15] 开发的 TRaiC 系统融合了 360°全景成像与 RAG 大模型,
能够自动生成结构化地质报告。
2.2 三维点云语义分割与数字重构
二维图像虽成本低、易部署,但对空间起伏及产状表达有限。为获得更完整的几何信息,基于三维点云的重构与解译逐渐成为提高感知精度的重要补充。
点云数据多源于激光扫描或多视图重建。其核心难点在于,如何在噪声与遮挡干扰下,从海量数据中自动区分开挖面与围岩要素。针对这一问题,
现有研究采用深度学习方法对点云进行语义分割, 有效分离了开挖区域与背景,
为后续形态分析奠定基础 [16] 。针对点云标注较难、数据缺少的问题, STSD
等基准数据集的构建为算法评测提供了统一参照,
增强了复杂工况下方法的可比性与复现性 [17] 。
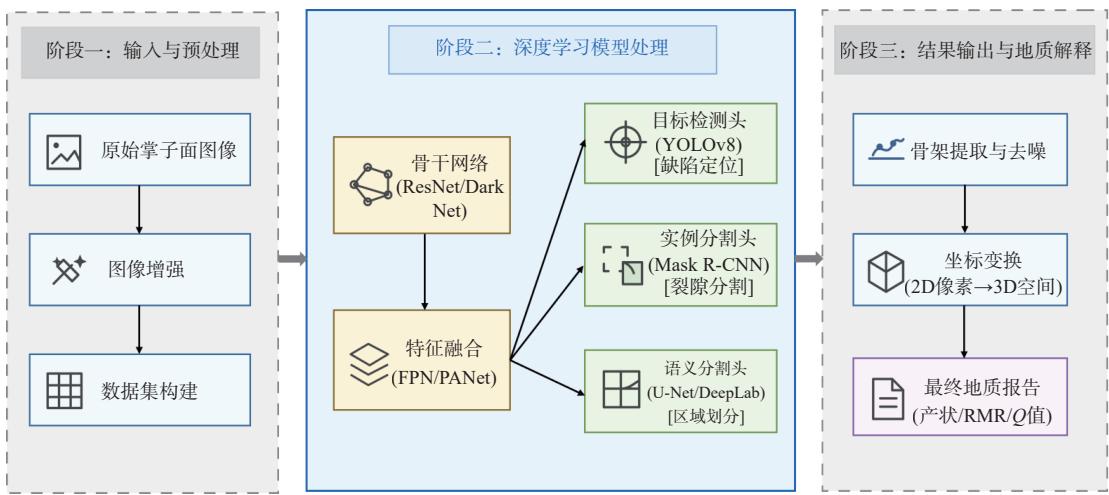
图 2 基于深度学习的掌子面节理裂隙智能提取技术路线
在三维重构层面,部分研究利用可视化工具包(VTK)重建围岩裂隙形态并自动计算产状参数,实现了裂隙网络的数字化表达与定量分析 [18] 。
2.3 基于随钻测量的岩体分级
与视觉感知局限于表面不同,随钻测量(MWD)通过采集钻速、扭矩等钻进参数,实现对岩体内部状态的间接观测。
MWD的核心是建立钻进信号与岩体指标(如RMR、GSI)的映射。针对传统模型在强非均质岩体中的适应性难题,数据驱动方法成为突破口。无监督学习通过聚类识别岩性边界,从而降低对人工标注依赖[19];半监督学习则利用少量标定数据与未标记样本的结合,提升了模型稳定性[20]。此外,在算法选择方面,研究表明需综合考量数据质量与可解释性 [21] 。
在工程应用上, 基于 MWD 的岩体完整性评价已能生成沿轴线的质量分布图,
直接指导钻爆参数动态调整 [22] 。与此同时, 早期基于视觉的围岩分级研究 [23] 也为后续多源信息融合奠定了基础。为更直观地辨析不同感知手段的优劣与适用场景,
当前主流的地质智能感知技术对比见表 1。
2.4 感知信息处理
地质信息的智能感知并不止于数据获取,更关键的是将感知结果转化为可用于施工决策的地质认知信息。对于机器视觉获取的掌子面图像,通常需要进一步提取裂隙纹理、结构边界、块体分布及表面破碎特征;对于三维点云数据,则需计算开挖轮廓、表面起伏、裂隙走向与倾角等空间几何参数;对于随钻测量数据,可提取钻速、扭矩、推进压力和冲洗液压力等反映岩体力学响应的特征。上述处理过程的实质,是将原始感知数据转化为可量化、可比较且可输入模型的地质特征参数。
表 1 钻爆法隧道主要地质智能感知技术对比
|
技术类别
|
核心数据源
|
主要方法
|
技术优势
|
局限性
|
参考文献
|
|
二维机器视觉
|
掌子面图像、监控视频流
|
CNN、Mask R-CNN、YOLOv8
|
非接触采集;设备成本低;裂隙纹理识别能力强;处理速度快
|
易受光照、粉尘和水雾影响;缺乏深度信息,难以获取裂隙产状
|
[13~15]
|
|
三维点云重构
|
三维激光扫描、多视图立体视觉
|
PointNet、DGCNN、点云语义分割、VTK重构
|
测量精度高;可量化超欠挖;能反映岩体空间结构和裂隙几何产状
|
数据量大,处理耗时较长;对硬件和算力要求高;设备成本较高
|
[16~18]
|
|
随钻测量感知
|
钻速、扭矩、推进压力、回转压力、冲洗液压力
|
无监督聚类、半监督学习、随机森林
|
可探测岩体内部力学特征;抗粉尘和弱光干扰;随钻随测,无需新增工序
|
间接反演,存在多解性;受钻机性能和钻头磨损影响;需建立特定地质映射关系
|
[19~21]
|
在此基础上,为提高复杂地质条件下判定结果的可靠性,还需要进一步开展多源信息协同处理。由于图像、点云和随钻数据在采样方式、数据结构和表征尺度上存在明显差异,通常需要结合采集位置、施工循环及时间信息,对多源数据进行时空对齐与统一表征,并通过特征组合、权重分配或模型联合学习等方式实现多源异构信息融合。与单一模态相比,多源融合能够同时利用掌子面表观特征、岩体空间结构特征和内部响应特征,从而更全面地反映围岩质量状态。
融合后的感知信息还可进一步用于围岩分级、岩体完整性评价及异常地质识别等任务。例如,可将裂隙发育程度、几何形态参数及钻进响应指标共同输入分级判定模型,对围岩等级、岩体完整性及局部不良地质条件进行综合识别,从而为下一循环的钻爆参数设计、支护参数调整和施工风险预警提供依据。因此,感知信息处理能力在很大程度上决定了地质智能感知能否真正服务于钻爆法隧道施工的动态决策与闭环控制。
3 钻爆参数智能预测与优化
钻爆参数的科学设计直接关系到隧道成型质量、施工进度及周边环境安全。传统的钻爆设计多依赖工程类比法或半经验公式(如萨道夫斯基公式),难以精准适应复杂多变的岩体地质条件。当前,利用机器学习算法建立地质特征、爆破参数与施工效果之间的非线性映射模型,已成为实现钻爆参数精准预测与闭环优化的核心途径。
3.1 爆破振动与安全风险预测
爆破振动是钻爆法施工中最主要的安全风险源之一。精准预测爆破振动速度及其传播规律,是制定减振措施的前提。
传统的线性回归预测方法往往忽略了岩体结构效应的非线性影响。针对这一局限,Tao等[24]评估了多种人工智能模型在地下爆破振动预测中的表现,证实了集成学习算法在小样本数据下具有比经验公式更高的预测精度。Hosseini等[25]进一步引入机器学习集成技术,成功实现了对铅锌矿区地表振动的精准预测,显著降低了模型误差。在此基础上,多源异构特征与图像深度表征被用于提升围岩分级与开挖安全风险评估的鲁棒性[8]。爆破振动预测结果可进一步服务于开挖安全风险评估与施工参数调整。
除峰值振速外,振动波形和频谱特性的预测对于防范结构共振同样关键。相关研究构建了隧道爆破振动波形预测方法,能够重构完整的振动速度时程曲线,这为精细化安全评估提供了依据。针对掏槽段这一主要振动源,特定的波形预测模型被开发出来,以指导掏槽参数的优化 [26] 。此外,针对噪声干扰问题,时频谱增强 [27] 与去噪技术 [28] 被广泛用于还原真实振动特征。对于软硬岩界面等复杂条件,研究人员还建立了考虑界面效应的修正预测模型 [29] 。
3.2 超欠挖预测与质量控制
随着算法的发展,超欠挖预测模型正由单一网络向混合智能优化方向演进。Zhang
等 [30] 证实,经元启发式算法(如 SSA、MVO)优化的 SVM
模型在精度与可解释性上具备显著优势。引入 GSI
围岩分级的优化研究也表明,考虑岩体完整性指数能有效控制小断面隧洞超挖 [4] 。为解决静态模型难以适应地质动态变化的问题,He 等 [31] 提出了深度持续学习框架,通过模型自我更新克服了灾难性遗忘。
在系统应用层面,结合三维摄影测量的轮廓数据被纳入训练,形成了测量、预测、反馈的闭环控制系统 [32] 。其具体控制机理与数据流向如图3所示。此外,融合三维有限元与AI模型,不仅能预测轮廓偏差,还能评估围岩损伤,从而在设计阶段规避风险 [33] 。
除事前预测外,爆破后超欠挖的精准识别同样是钻爆参数优化的重要基础。近年来,相关研究逐步采用三维摄影测量、三维激光扫描及点云配准等方法,对爆后实测轮廓与设计断面进行自动对比,从而量化获取超挖范围、欠挖位置及轮廓偏差分布。Im等[32]基于三维摄影测量与机器学习开展了超挖分析,表明爆后轮廓数据能够为后续参数修正提供有效支撑。Han等[34]提出了基于KD树与ICP的点云配准评估方法,可通过设计模型与实测点云比对实现较高精度的超欠挖识别。因此,超欠挖控制不仅依赖事前预测模型,还依赖爆后轮廓的高精度识别与反馈分析。这一过程可为周边孔布置、装药结构及起爆参数调整提供直接依据。
3.3 钻爆参数智能设计
爆破开挖智能化的目标是实现钻爆方案的自动生成与动态修正。当前研究正从单一参数预测走向多目标协同优化。
多目标优化旨在寻求振动、超欠挖与渣石块度的平衡。基于深度学习与多目标算法相结合的模型,已能自动输出满足规范的最优孔网参数与装药结构 [35] 。针对细砂岩或层状岩体 [36] ,考虑节理倾角与孔间参数的耦合效应,是优化裂纹扩展、降低围岩损伤的关键。除质量与安全外,施工效率也是钻爆参数设计中的重要维度。Mahmoodzadeh等 [37] 利用机器学习预测了整体施工时间,可辅助工期管理。基于GSI分级 [4] 与随钻反馈的智能设计正逐步取代人工经验。钻爆参数预测与优化的典型研究成果及核心算法见表2。
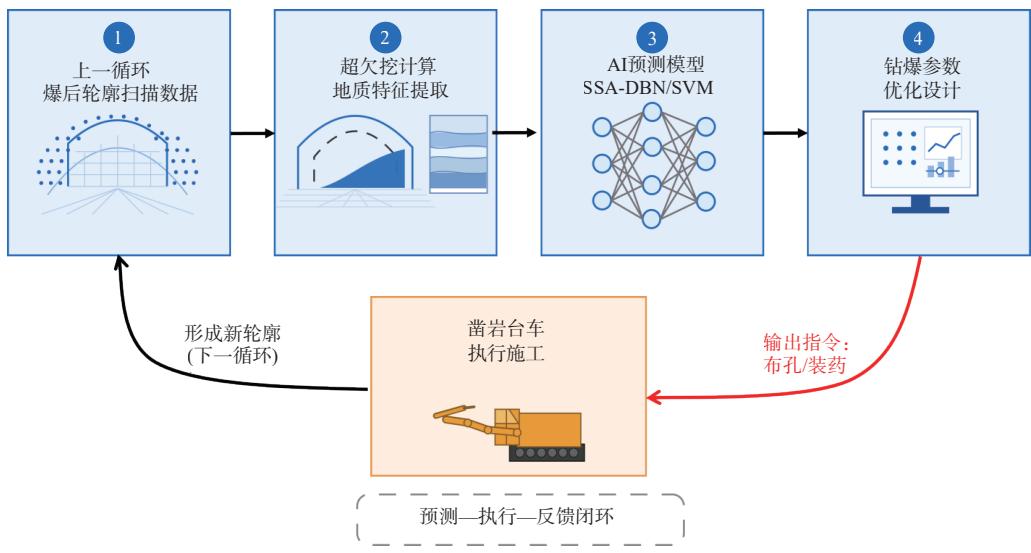
图 3 钻爆法隧道超欠挖闭环控制
除爆破振动和超欠挖外,爆后渣石块度也是评价钻爆参数合理性的重要指标。块度分布可影响装渣效率、运输组织及后续破碎处理成本,还能反映炮孔布置、装药量和起爆时序对岩体破碎效果的影响。Baek等[38]提出了基于多球形尺度参照物的渣堆图像块度分析方法,可提高块度测量精度与现场应用安全性。Bamford等[39]利用深度学习预测特征粒径,表明图像智能分析已具备较好的块度识别能力。He等[40]开发了基于优化图像分割算法的爆破效果快速评价方法,能自动生成块度分布直方图、累计曲线和大块率等指标。此外,Li等[41]从炮痕识别与半孔率量化角度补充了爆后质量自动评价方法。因此,在钻爆参数智能优化过程中,应统筹考虑渣石块度与振动控制、超欠挖及围岩损伤等指标,形成面向爆后效果识别与参数反馈的多指标优化框架。
表 2 钻爆参数预测与优化方法研究汇总
|
目标
|
输入特征参数
|
主要方法
|
关键改进
|
参考文献
|
|
爆破振动PPV预测
|
最大段装药量、爆心距
|
随机森林、Bagging、GBR等集成学习方法
|
提高PPV预测精度与模型稳定性
|
[24~25]
|
|
振动波形/时程重构
|
掏槽孔布置、延时参数等工况信息
|
物理理论推导、波形函数构建与叠加
|
重构完整振动时程曲线,支撑频谱分析
|
[26]
|
|
围岩识别分级与开挖风险评估
|
掌子面图像、多源地质特征
|
机器视觉深度表征、数据驱动预测
|
提升围岩分级与开挖风险评估的鲁棒性
|
[8]
|
|
静态超欠挖预测与参数优化
|
围岩分级指标、岩体参数、钻爆参数
|
元启发式优化、可解释分析、GSI分级
|
提高超欠挖预测精度,辅助参数优化
|
[4,30]
|
|
动态超欠挖预测
|
历史轮廓数据流、地质变化序列
|
深度持续学习
|
支持模型在线更新,缓解灾难性遗忘
|
[31]
|
|
钻爆参数多目标优化
|
地质参数、爆破参数、安全与质量指标
|
深度学习评价模型、NSGA-II多目标优化
|
协同优化安全、质量与施工效率,输出参数推荐
|
[35]
|
|
爆后渣石块度评价与参数反馈
|
渣堆图像、块度分布、钻爆参数
|
图像处理、深度学习分割、统计分析
|
自动提取块度分布和大块率,支撑参数反馈优化
|
[38~40]
|
4 全过程数字孪生与系统集成
钻爆法隧道爆破开挖以循环进尺为基本单元,涉及钻孔、装药、爆破等衔接工序,所产生的数据具有多源异构、时空异步和反馈滞后等特征。依靠单一智能算法难以实现动态管控。数字孪生(DT)技术通过构建虚拟施工现场,可实现开挖循环的可视化监测、动态模拟与双向反馈,正在成为连接智能感知、参数优化和现场执行的重要平台。
4.1 全工序数字孪生模型构建
隧道数字孪生正经历从静态三维建模(BIM)向动态虚实交互演进,传统BIM模型虽实现了几何信息的数字化,但缺乏对施工过程动态数据的实时响应能力。针对这一问题,相关研究提出了从数字模型向数字孪生跨越的理论框架,强调通过物联网传感器实现物理场与数字场的实时数据同步,使模型具备实时更新与动态演化能力 [42] 。
面向爆破开挖循环,需构建涵盖钻孔、装药、爆破、通风、出渣与支护跟进等关键工序的数字孪生模型,支撑闭环调控。针对钻爆法工序衔接紧密、空间约束强的特点,相关研究开发了全断面工序数字孪生模型构建技术,通过解析各工序的逻辑关系与资源约束,实现施工进度的动态推演与优化[11]。典型的爆破开挖循环数字孪生系统架构如图4所示。Baghdadi[43]综述指出,当前隧道数字孪生的核心挑战在于如何建立高保真的多物理场耦合模型,以及如何解决海量点云数据与BIM模型的轻量化融合问题。此外,为满足数据实时性要求,系统架构正逐步采用“端—边—云”协同模式,以降低网络延迟对现场反馈控制的影响[12]。
数字孪生模型还可服务于爆破开挖工法选择、循环组织与装备配置层面。Sharafat等[44]提出了面向钻爆法隧道的BIM/TIM框架,通过集成施工过程模型、资源模型和项目绩效数据,实现了钻爆法施工过程的可视化、管理与仿真。数字孪生赋能的同步化施工管理研究也表明,虚实同步、状态感知和动态调度能提升复杂施工过程协同效率[45]。因此,在爆破开挖场景下,数字孪生应面向循环进尺、工序持续时间、资源占用关系和作业空间冲突等内容开展建模,支撑不同围岩条件下的开挖方案比选与循环组织优化。
同时,爆破开挖对机械设备协同配置的依赖程度较高。凿岩台车、装药设备、通风设备、装载设备和初期支护设备等需在受限空间内交替作业。
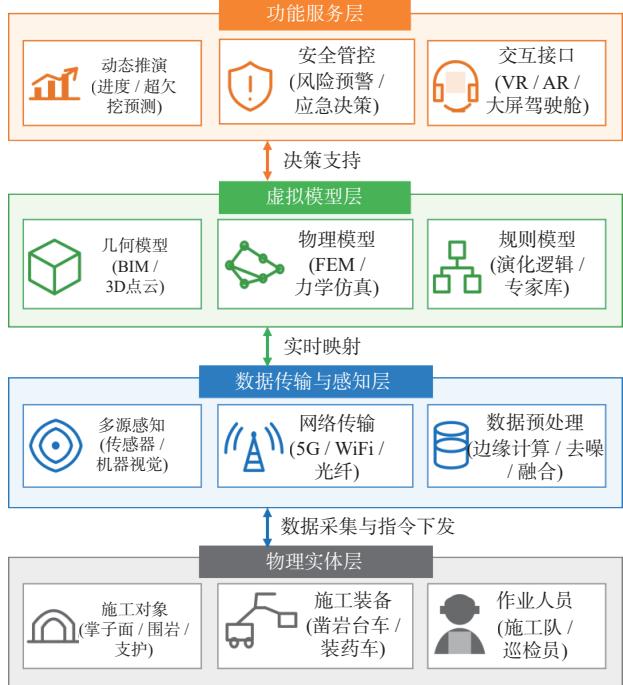
图 4 面向爆破开挖循环的数字孪生系统架构
若配置不合理,容易造成设备等待、工序冲突及资源利用率偏低。因而,面向爆破开挖循环的数字孪生模型还应融入设备数量、设备能力、作业半径、占用时间及工序衔接关系等信息,对施工装备进行协同调度分析。通过将施工状态、设备状态和进度信息统一映射到数字空间,可为设备投入时机、工序转换节奏及施工组织优化提供支撑,从而提升爆破开挖过程的整体效率与协同性 [44,45] 。
4.2 安全管理与人机交互
安全管理是数字孪生最快落地的场景。针对隧道封闭、危险源多的特点,数字孪生通过实时映射实现风险超前预警。Han等[46]指出,基于DT的安全管理正从被动事后分析向主动事前预测转变。针对单纯数据驱动难以解释事故成因的局限,已有研究提出知识与数据双驱动的耦合分析方法。该方法基于事故案例文本数据,联合抽取风险因素及其关系,构建安全风险知识图谱;再结合路径推理与交互矩阵,实现风险演化链的智能推理与关键风险因素评估,从而提升风险分析与评估的可信度与效率[5]。此外,尽管自动化水平提高,人仍是核心要素。Soman等[47]强调了人机接口的重要性,指出有效的数字孪生系统需利用VR/AR技术实现人在回路的混合智能管控,确保面对突发灾害时,管理人员能基于孪生模型迅速做出应急决策。
施工监测反馈应同时支撑安全预警、钻爆参数修正与工序动态调整。反馈信息既包括围岩变形、初期支护受力、有害气体浓度等安全监测数据,也包括爆后轮廓、超欠挖分布、通风排烟时间、设备运行状态及施工进度等过程数据。研究表明,数字孪生从数字模型迈向动态孪生的关键在于实现施工现场状态感知、模型更新、预警分析与辅助决策一体化 [48] 。
进一步地,监测反馈应嵌入钻爆法爆破开挖循环的闭环控制过程。当某一循环出现超欠挖偏大、排烟时间过长、设备干扰明显或围岩响应异常时,数字孪生系统应能够及时识别偏差来源,并将相关信息反馈至下一循环的钻爆参数设计、支护参数调整、设备配置优化和施工节奏控制中。由此,数字孪生不再只是施工现场的可视化镜像,而是成为面向爆破开挖质量、安全与效率协同优化的动态调控平台。
5 关键挑战与展望
尽管人工智能技术在钻爆法隧道爆破开挖中已展现出较大应用潜力,但要实现工程现场的常态化应用,仍面临数据、模型与系统层面的多重挑战。
5.1 关键挑战
(1)数据质量与标准化困境。数据是钻爆法隧道爆破开挖智能化的基础,但目前相关数据仍存在质量波动大、来源分散、标准不统一等问题。掌子面图像、三维点云、随钻测量、爆后轮廓和施工监测数据多在粉尘、水雾、振动和弱光环境下采集,容易出现噪声、缺失和畸变,从而直接影响特征提取和模型训练效果。同时,不同工程采用的传感器类型、采样频率、标注方式和评价指标等差异较大,数据难以统一组织和横向比较。例如,地质感知与爆后评价数据在结构和语义层面存在明显差异。尽管已有研究构建了地铁隧道点云数据集[17],但面向钻爆法爆破开挖全过程的数据标准仍然不足。未来应统一采集规范、标注规则、评价指标和数据接口,逐步建立覆盖感知、评价与反馈全过程的数据标准体系。
(2)模型的泛化能力与可解释性。现有模型大多基于单一工程或局部场景数据进行训练,当应用于新工程时,性能往往会明显下降。围岩级别、节理裂隙发育程度、地下水条件、断面尺寸和设备性能等因素都会改变数据分布。对于机器视觉方法而言,光照变化、表面污染和粉尘干扰会降低图像特征的稳定性;对于随钻测量方法而言,钻头磨损、设备状态和操作方式变化会影响钻进信号的一致性,放大模型误差。一些深度学习模型虽具有较高精度,但可解释性不足,工程人员较难理解其判断依据。未来应加强研究迁移学习、领域自适应、持续学习和小样本学习,并将地质机理、爆破规律和施工经验融入模型设计,以提高模型的泛化能力和工程可信度。
(3)多源异构数据的融合。钻爆法隧道爆破开挖涉及地质感知、钻爆参数设计、爆后评价、环境监测、设备状态识别和安全预警等多个环节,数据类型差异显著。图像和点云主要反映围岩表观与空间结构,随钻测量和设备数据属于时序过程信息,爆后轮廓和振动信号则更偏向结果反馈。目前,多数研究仍显单一,地质识别、参数预测、爆后评价和数字孪生管理之间尚未形成统一体系。由于缺乏统一的表征方式和跨模态机制,这些数据只能被分开使用,难以支撑爆破开挖循环的动态优化。因此,许多系统只能实现局部识别和局部预测,难以形成闭环控制。未来应推动统一数据模型、跨模态特征对齐方法的发展,并依托数字孪生平台实现多源数据的持续更新与动态反馈。
5.2 未来发展展望
(1)从“单点智能”迈向“协同智能”。未来的爆破开挖不再是单一设备或单一算法的智能化,而是多设备、多模型和多工序之间的协同优化。基于数字孪生平台,凿岩台车、装药车、通风设备、出渣设备和湿喷机等装备可实现互联互通,通过协同调度算法优化资源配置,实现钻孔、装药、爆破、排烟、出渣与支护跟进等工序的有序衔接。
(2)构建少人化爆破开挖技术体系。实现少人化是隧道建设的重要发展方向。随着智能感知与5G传输技术的发展,远程操控与自主作业将成为常态。相关综述指出,钻爆法无人工地相关技术的研究正处于快速发展阶段,未来研究将聚焦于复杂工况下机器人自主决策与应急处理能力,以及人机协作模式下的安全冗余设计。
(3)端边云协同的实时管控。针对隧道掌子面网络环境不稳定的特点,基于“端—边—云”协同的计算架构将成为爆破开挖实时管控的重要支撑。边缘计算节点可负责处理实时性要求高的任务,如裂隙识别、超欠挖预警和设备状态监测;云端则负责处理海量历史数据的训练与全局优化,从而实现高效、可靠的爆破开挖智能管控。
6 结语
本文围绕地质智能感知、爆破效果识别与参数优化、数字孪生与系统集成3个方面,系统梳理了人工智能技术在钻爆法隧道爆破开挖中的研究进展。机器视觉、三维点云和随钻测量等技术已推动地质信息获取由人工编录向数字化、自动化发展;爆破振动预测、超欠挖识别、渣石块度评价和参数优化方法推动钻爆施工由经验设计向数据驱动决策转变;数字孪生技术则为爆破开挖循环的施工组织优化、监测反馈和过程协同管控提供了路径。
总体来看,钻爆法隧道爆破开挖智能化已初具雏形,初步支撑了地质识别、参数预测和爆后反馈等环节,但距离大规模、稳定应用仍有差距。数据标准化不足、模型跨场景泛化能力有限、多源异构信息协同不足及闭环调控能力有限,仍是主要制约因素。
未来,钻爆法隧道爆破开挖将由单环节、单设备的局部智能迈向多装备、多系统协同的过程智能;由人工主导的高风险作业迈向少人化、无人化施工;由离线分析和事后调整迈向依托数字孪生与端边云协同的实时感知、动态反馈和闭环管控。
摘自《现代隧道技术》